已知函数 ,
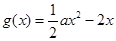 .

(Ⅰ)若曲线 在
 与
 处的切线相互平行,求
 的值及切线斜率;
(Ⅱ)若函数在区间 上单调递减,求的取值范围;
(Ⅲ)设函数 的图像C1与函数
 的图像C2交于P、Q两点,过线段PQ的中点作x轴的垂线分别交C1、C2于点M、N,证明:C1在点M处的切线与C2在点N处的切线不可能平行.
已知点列B1(1,y1)、B2(2,y2)、…、Bn(n,yn)(n∈N)顺次为一次函数 图象上的点,点列A1(x1,0)、A2(x2,0)、…、An(xn,0)(n∈N)顺次为x轴正半轴上的点,其中x1=a(0<a<1),对于任意n∈N,点An、Bn、An+1构成以
Bn为顶点的等腰三角形。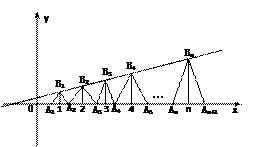
⑴求{yn}的通项公式,且证明{yn}是等差数列;
⑵试判断xn+2-xn是否为同一常数(不必证明),并求出数列{xn}的通项公式;
⑶在上述等腰三角形AnBnAn+1中,是否存在直角三角形?若有,求出此时a值;
若不存在, 请说明理由。
已知 之间满足
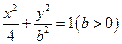
(1)方程表示的曲线经过一点 ,求b的值
(2)动点(x,y)在曲线 (b>0)上变化,求x2+2y的最大值;
(3)由能否确定一个函数关系式 ,如能,求解析式;如不能,再加什么条件就可使之间建立函数关系,并求出解析式。
已知等比数列{an}的前n项和为Sn.
(Ⅰ)若Sm,Sm+2,Sm+1成等差数列,证明am,am+2,am+1成等差数列;
(Ⅱ)写出(Ⅰ)的逆命题,判断它的真伪,并给出证明.
设M是由满足下列条件的函数 构成的集合:“①方程
 有实数根;②函数的导数
 满足
 .”
(I)判断函数 是否是集合M中的元素,并说明理由;
(II)集合M中的元素具有下面的性质:若的定义域为D,则对于任意
[m,n] D,都存在

 [m,n],使得等式
 成立”,
试用这一性质证明:方程 只有一个实数根;
(III)设 是方程的实数根,求证:对于定义域中任意的
 .
如图,根据指令(γ,θ)(γ≥0,-180°<θ≤180°),机器人在平面上能完成下列动作:先原地旋转角度θ(θ为正时,按逆时针方向旋转θ,θ为负时,按顺时针方向旋转θ),再朝其面对的方向沿直线行走距离γ.
(1)现机器人在平面直角坐标系的坐标原点,且面对x轴正方向.试给机器人下一个指令,使其移动到点(4,4).
(2)机器人在完成该指令后,发现在点(17,0)处有一小球 正向坐标原点作匀速直线滚动.已知小球滚动的速度为机器人直线行走速度的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截住小球?并给出机器人截住小球所需的指令(结果用反三角函数表示).
 粤公网安备 44130202000953号