如图,平面直角坐标系中,直线  与直线
 交与点P,点A是直线与x轴的交点,将直线OP绕着点O、直线AP绕着点A以相同的速度逆时针方向旋转,旋转过程中,两条直线交点始终为P,当直线OP与y轴正半轴重合时,两条直线同时停止转动.

(1)当旋转角度为15°时,点P坐标为 ▲ ;
(2)整个旋转过程中,点P所经过的路线长为 ▲ .
相关试题
 是正整数,
 是反比例函数
 图象上的一列点,其中
 .记
 ,
 ,
 若
 (
 是非零常数),则A1·A2·…·An的值是___________(用含

 中,共有个无理数.
 和
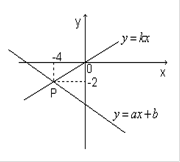
 的图象交于点P, 则根据图象可得,关于
 的二元一次方程组的解是___________.
 中自变量
 的取值范围是___________.
 ) 请你给机器人下一个指令 ____, 使其移动到点
 (-5,5).
相关知识点
推荐套卷
如图,平面直角坐标系中,直线 与直线交与点P,点A是直线与x轴的交点,将直线OP绕着点O、直线AP绕着点A以相同的速度逆时针方向旋转,旋转过程中,两条直线交点始终为P,当直线OP与y轴正半轴重合时,两条直线同时停止转动.
(1)当旋转角度为15°时,点P坐标为 ▲ ;
(2)整个旋转过程中,点P所经过的路线长为 ▲ .
 粤公网安备 44130202000953号