
相关试题
 四种基本图形按照一定规律拼成的,第10个图案中的最下面一行从左至右的第2个基本图形应是( )


 在同一坐标系内的图象大致为( )

在直角坐标平面内的机器人接受指令“[a,A]”(a≥0,0°<A<180°)后的行动结果为:在原地顺时针旋转A后,再向正前方沿直线行走a个单位长度.若机器人的位置在原点,正前方为y轴的负半轴,则它完成一次指令[2,60°]后位置的坐标为( )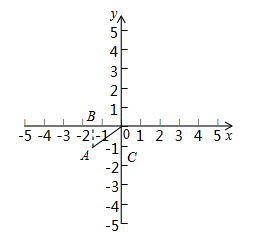
A.(-1, ) |
B.(-1,−) |
| C.(−,-1) |
D.(−,1) |
已知:在△ABC中,BC=10,BC边上的高h=5,点E在边AB上,过点E作EF∥BC,交AC边于点F.点D为BC上一点,连接DE、DF.设点E到BC的距离为x,则△DEF的面积S关于x的函数图象大致为( )

相关知识点
推荐套卷
 粤公网安备 44130202000953号