已知点 , 和直线 ,求点 到直线 的距离 可用公式 计算.根据以上材料解决下面问题:如图, 的圆心 的坐标为 ,半径为1,直线 的表达式为 , 是直线 上的动点, 是 上的动点,则 的最小值是

| A. |
|
B. |
|
C. |
|
D. |
2 |
相关试题

 四种基本图形按照一定规律拼成的,第10个图案中的最下面一行从左至右的第2个基本图形应是( )


 在同一坐标系内的图象大致为( )

在直角坐标平面内的机器人接受指令“[a,A]”(a≥0,0°<A<180°)后的行动结果为:在原地顺时针旋转A后,再向正前方沿直线行走a个单位长度.若机器人的位置在原点,正前方为y轴的负半轴,则它完成一次指令[2,60°]后位置的坐标为( )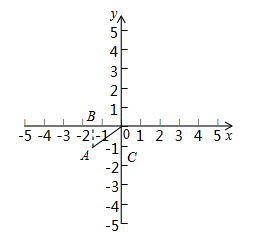
A.(-1, ) |
B.(-1,−) |
| C.(−,-1) |
D.(−,1) |

推荐套卷
 粤公网安备 44130202000953号